


"Made in China 2025" on suunnitellut strategiseksi tavoitteeksi tehdä Kiinasta valmistusvoima, ja älykkäästä valmistuksesta on tullut teollisen tuotannon muutoksen prioriteetti. Älykkyyden trendin alla älykkäiden laitteiden loppupään sovellusalat ovat kiihtymässä, ja teollisuusrobottien kehitystä odotetaan.
Teollisuusrobotit viittaavat moninivelisiin robottikäsivarsiin tai usean vapausasteen koneisiin, jotka voivat toimia älykkäästi ihmisen hallinnassa ja korvata täydellisesti tuotantolinjojen työvoiman. Henkilöresursseihin verrattuna teollisuusrobottien ominaisuudet ovat alhaiset, korkea hyötysuhde ja 24-tuntityö. Viime vuosina kotimaisten työvoimakustannusten jatkuvan nousun myötä Kiinan tehdasteollisuuden työvoimaetu ei ole ilmeinen, ja valmistavan teollisuuden on kiireellisesti muutettava älykkyyttä. Teollisuusrobotit osoittavat vahvaa kehitystrendiä.
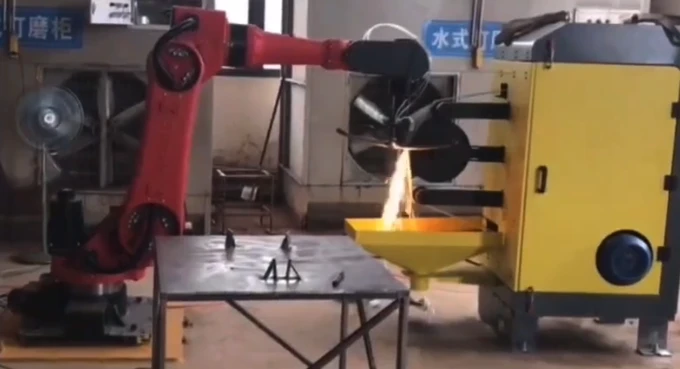
Ydinteknologian puutteen vuoksi kiinalaisten teollisuusrobottien kulutus on kuitenkin vahvasti riippuvainen ulkomaisista yrityksistä, erityisesti ydinkomponenteissa, kuten supistimet, servomoottorit ja säätimet. Kiinan paikallisia robottiyrityksiä rajoittavat inhimilliset tekijät, ja ne voivat ostaa vain kalliita ulkomaisia laitteita. Tämä edellyttää, että kotimaiset teollisuusrobottivalmistajat parantavat jatkuvasti teknologiaansa, lisäävät tutkimus- ja kehitystasoaan ja vapautuvat nopeasti ulkomaisten robottimerkkien hallinnasta Kiinan teollisuusrobottien kulutusmarkkinoilla.
Ottaen huomioon, että teollisuusrobottien nykyinen tiheys maailmanlaajuisessa valmistusteollisuudessa on 55, kun taas Kiinan teollisuusrobottien tiheys on vain 21, mikä on paljon pienempi kuin kehittyneissä maissa, kuten Japanissa, Etelä-Koreassa, Saksassa ja Yhdysvalloissa. Älykkään valmistuksen yhteydessä "koneen vaihtamisen" politiikkaa toteutetaan jatkuvasti, ja Kiinan teollisuusrobottimarkkinoilla on vielä paljon kasvunvaraa tulevaisuudessa. Käsitteelliset yritykset, kuten Huichuan Technology, Robotics, Zhiyun Co., Ltd., Keyuan Co., Ltd. ja Qinchuan Machine Tool Co., Ltd., saavuttavat hyvän kehityksen robottien osingon alla.

Teollisuusrobotit on jaettu seuraaviin luokkiin ajotavan mukaan:
(1). Pneumaattiset teollisuusrobotit
Tällainen teollisuusrobotti käyttää paineilmaa manipulaattorin ohjaamiseen. Sen etuja ovat kätevä ilmanlähde, nopea toiminta, yksinkertainen rakenne, alhaiset kustannukset ja ilman saastumista. Sen haittapuolena on, että ilmalla on kokoonpuristuvuus, mikä johtaa huonoon työnopeuden vakauteen. Lisäksi, koska ilmanlähteen paine on yleensä vain noin 6 kPa, tällaisella teollisuusrobotilla on pieni nostovoima, yleensä vain kymmeniä newtonia, ja maksimi on yli sata newtonia.
(2). Hydraulinen teollisuusrobotti
Hydraulinen paine on paljon korkeampi kuin pneumaattinen paine, yleensä noin 70 kPa, joten hydraulisen voimansiirron teollisuusrobottien pitokyky on erinomainen, jopa tuhansiin Newtoneihin asti. Tämäntyyppisellä teollisuusrobotilla on kompakti rakenne, vakaa voimansiirto ja herkkä liike, mutta se vaatii korkeat tiivistysvaatimukset, eikä se sovellu työskentelyyn korkeissa tai matalissa lämpötiloissa.

(3). Sähköinen teollisuusrobotti
Tämä on tällä hetkellä yleisimmin käytetty teollisuusrobottityyppi, ei vain siksi, että on olemassa monenlaisia sähkömoottoreita, jotka tarjoavat useita vaihtoehtoja teollisuusrobottien suunnitteluun, vaan myös siksi, että ne voivat käyttää erilaisia joustavia ohjausmenetelmiä. Alkuaikoina käytettiin yleisesti askelmoottorikäyttöä, ja myöhemmin kehitettiin DC-servokäyttöyksiköitä. Tällä hetkellä myös AC-servokäyttöyksiköt kehittyvät nopeasti. Nämä ajoyksiköt joko ohjaavat suoraan käyttäjää tai hidastavat ja ajavat laitteiden, kuten harmonisten vähennysten, läpi, joiden rakenne on erittäin kompakti ja yksinkertainen.