


Ohjausjärjestelmä manipuloi robotin eri osia suorittamaan erilaisia operatiivisia tehtäviä sekä suorittamaan tiettyjä liikkeitä ja voimia odottamattomien virheiden sattuessa. Ohjausjärjestelmät ovat laaja valikoima automaatiojärjestelmiä, joita käytetään tuotannon ja laitosten ohjaus- ja valvontatoimintoihin.
Robotin ohjausjärjestelmä on sen pääkomponentti, jonka avulla robotti pystyy suorittamaan tarvittavat toimintatehtävät ohjeiden ja vaatimusten mukaisesti. Ohjausjärjestelmät auttavat hallitsemaan robottien liikettä ja toimintaa. Jos jokainen aloittelija haluaa tulla robotiikan alalle, hänen on ymmärrettävä asiaankuuluvat ohjausjärjestelmien tiedot, kuten mitä robotin ohjausjärjestelmät ovat ja mitkä ovat niiden pääkomponentit.
Mitä robottiohjausjärjestelmät ovat?
Keskitetty ohjausjärjestelmä roboteille: Kaikki ohjaustoiminnot voidaan suorittaa tietokoneella, yksinkertainen sisäinen rakenne ja edullinen, mutta huono reaaliaikainen suorituskyky. Tätä keskitettyä ohjausjärjestelmää käytettiin yleisesti varhaisissa roboteissa. Hyödynnä PC:n keskitetyn ohjausjärjestelmän resurssien avoimuus täysimääräisesti hyvän avoimuuden saavuttamiseksi: ohjausjärjestelmään voidaan integroida erilaisia ohjauskortteja ja anturilaitteita standardien PCI-paikkojen tai vakiosarja- ja rinnakkaisporttien kautta.
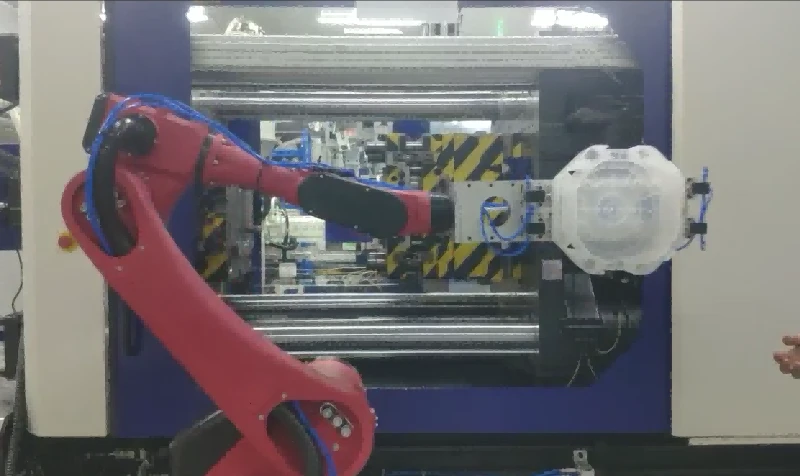
Robotin isäntä-orja-ohjausjärjestelmä hyödyntää sekä isäntä- että orjaprosessoreja järjestelmän kaikkien ohjaustoimintojen saavuttamiseksi. Isäntä-orja-ohjausjärjestelmä saavuttaa hallinnan, koordinaattimuunnoksen, liikeradan luomisen ja järjestelmän itsediagnoosin. Master-slave-ohjausjärjestelmä voi manipuloida robotin kaikkien nivelten liikkeenohjausta. Master-slave-ohjausjärjestelmällä on hyvä reaaliaikainen suorituskyky ja se soveltuu erittäin tarkkaan ja nopeaan ohjaukseen. Lisäksi robotin isäntäorjaohjausjärjestelmässä on myös puutteita, kuten huono skaalautuvuus ja huollon vaikeus.
Hajautettu ohjausjärjestelmä roboteille: Ohjausjärjestelmä on jaettu useisiin eri moduuleihin ohjausjärjestelmän luonteen ja menetelmän mukaan. Jokaisella moduulilla on erilaiset ohjaustehtävät ja -strategiat, ja jokaisella tilalla voi olla isäntä-orja-suhde tai tasa-arvoinen suhde. Hajautetulla ohjausmenetelmällä on hyvä reaaliaikainen suorituskyky, erittäin tarkka ohjaus ja älykäs ohjaus, jonka voidaan sanoa olevan tällä hetkellä laajalti käytetty menetelmä.

Mitkä ovat robotin ohjausjärjestelmän pääkomponentit?
Robottiohjausjärjestelmän pääkomponentteja ovat virtalähde, anturit, tulosignaalit antureista tietokoneisiin tai mikroprosessoreihin (langallinen tai langaton), ohjelmointitoiminnot sekä tietokoneista tai mikroprosessoreista robotille ja päätetoimijoille (langallinen tai langaton) palautetut komentosignaalit. ).
Virtalähde: Energiaa toimitetaan robotin antureille, toimilaitteille ja niiden ohjaimille sähköisenä, pneumaattisena tai hydraulisena voimana. Energiapanoksen ja tuotetun energian (kuten liike ja varastoitu energia) mukaan nämä voimalähteet voivat olla vaaraksi työntekijöille. Vaarallista energiaa voi olla sisäisissä komponenteissa, kuten kondensaattoreissa, jousissa, paineistetuissa sylintereissä ja muissa energialähteissä.
Anturikomponenttia käytetään pääasiassa robottijärjestelmissä robottivarren ja päätelaitteen mekaanisten osien asennon sekä robotin ulkoisten esineiden sijainnin tunnistamiseen. Ilman anturiteknologian kehitystä robottijärjestelmien ja tekoälyn kehitys olisi paljon hitaampaa. Antureita käytetään pääasiassa paineen, lämpötilan, kiihtyvyyden, inertiamittauksen ja kosteuden havaitsemiseen.

Sekä tietokoneita että sulautettuja mikroprosessoreita käytetään robottijärjestelmäjärjestelmien ohjaamiseen. Ne suorittavat vaadittavat laskennalliset toiminnot ja liittävät ja ohjaavat asianmukaisia antureita ja päätetehosteita. Ohjausjärjestelmä suorittaa tarvittavat lajittelu- ja muistitoiminnot online-tunnistusta ja integrointia varten muihin laitteisiin. Ohjaimen ohjelmointi voidaan suorittaa online-tilassa tai offline-etäohjausasemalla.
Artikkelissa esitellään pääasiassa robotin ohjausjärjestelmien tyyppejä. Selaamalla koko tekstiä voit oppia kolmesta tyypistä: keskitetyt ohjausjärjestelmät, isäntä-orja-ohjausjärjestelmät ja hajautetut ohjausjärjestelmät. Lisäksi artikkelissa esitellään myös robotin ohjausjärjestelmän pääkomponentit, mukaan lukien virtalähde, anturit, tulosignaalit antureista tietokoneisiin tai mikroprosessoreihin (langallinen tai langaton), ohjelmointitoiminnot ja tietokoneista tai mikroprosessoreista roboteille palautetut komentosignaalit. ja päätetehostimet (langalliset tai langattomat).